

โปรเจกต์ ESP8266 รถหุ่นยนต์ SmartCar 4 ล้อ อย่างง่าย
อุปกรณ์ที่ต้องใช้
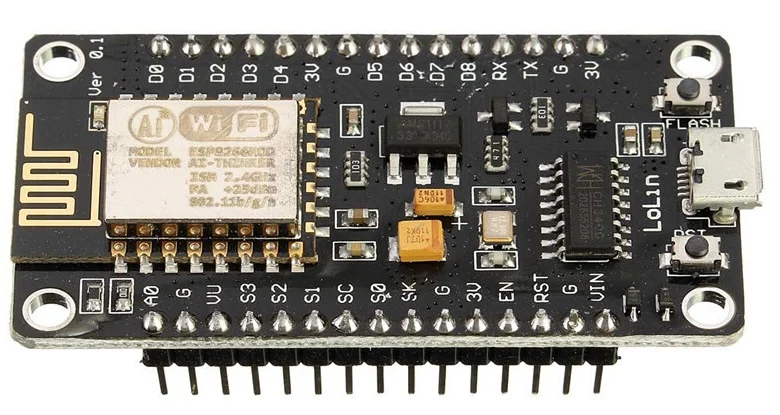
NodeMCU ESP8266 V3 CH340 Lua WIFI ESP8266-12E
บอร์ดไมโครคอนโทรลเลอร์สำเร็จรูปพร้อมใช้ (DevBoard) รองรับการเชื่อมต่อ Wi-Fi เหมาะสำหรับงานด้าน IoT (Internet of Things) เช่น การสั่งการอุปกรณ์ผ่านอินเทอร์เน็ต เซ็นเซอร์อัจฉริยะ หรือระบบบ้านอัตโนมัติ
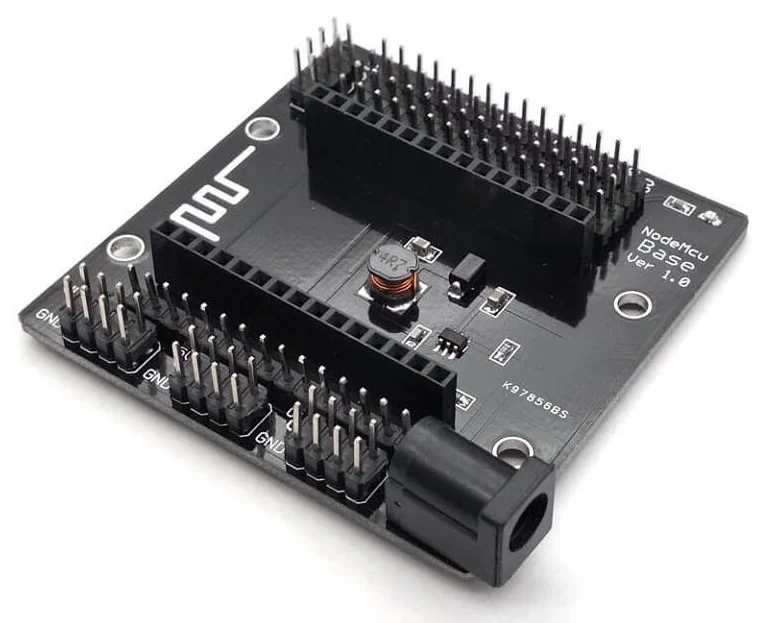
NodeMCU Base Ver 1.0 for ESP8266 NodeMCU UART WIFI IoT
บอร์ดขยาย (Expansion Board หรือ Shield) ที่ออกแบบมาเพื่อใช้ร่วมกับบอร์ดไมโครคอนโทรลเลอร์ NodeMCU V3 (ESP8266) เพื่อช่วยให้การต่อสายไฟ, เซ็นเซอร์ (Sensor) หรืออุปกรณ์ภายนอกต่างๆ ทำได้ง่ายและเป็นระเบียบมากขึ้น
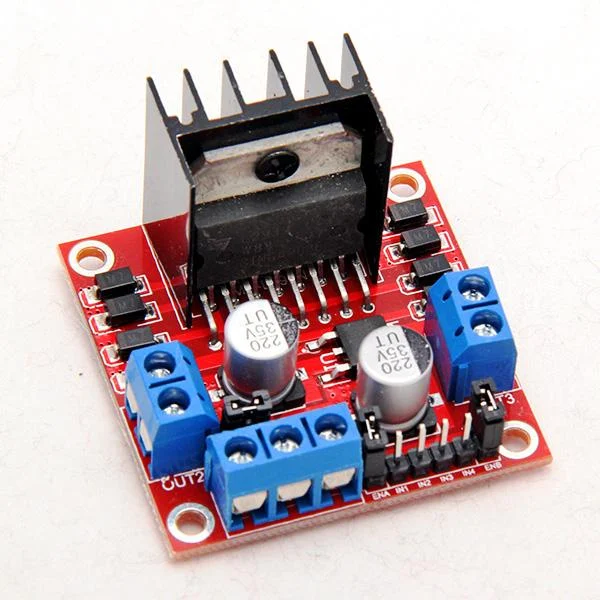
L298N Motor Drive Module
โมดูลสำหรับควบคุมมอเตอร์กระแสตรง (DC Motor) และสเต็ปมอเตอร์ (Stepper Motor) โดยใช้ไอซีหลักคือ L298N ซึ่งทำงานในลักษณะวงจร Dual H-Bridge
อุปกรณ์อื่นๆ ได้แก่
- สาย Micro USB Type B to Type A
- มอเตอร์เกียร์เหลือง (TT Motor)
- ล้อ
- รางถ่านพร้อมหัวแจ็ค
- ถ่าน 18650 ความจุ 3.7V
- สายไฟจัมเปอร์แบบต่างๆ
- โครงรถ หุ่นยนต์ 4WD
- น็อตสกรูแบบต่างๆ
เริ่มต้นสร้างโปรเจกต์ Smart Car
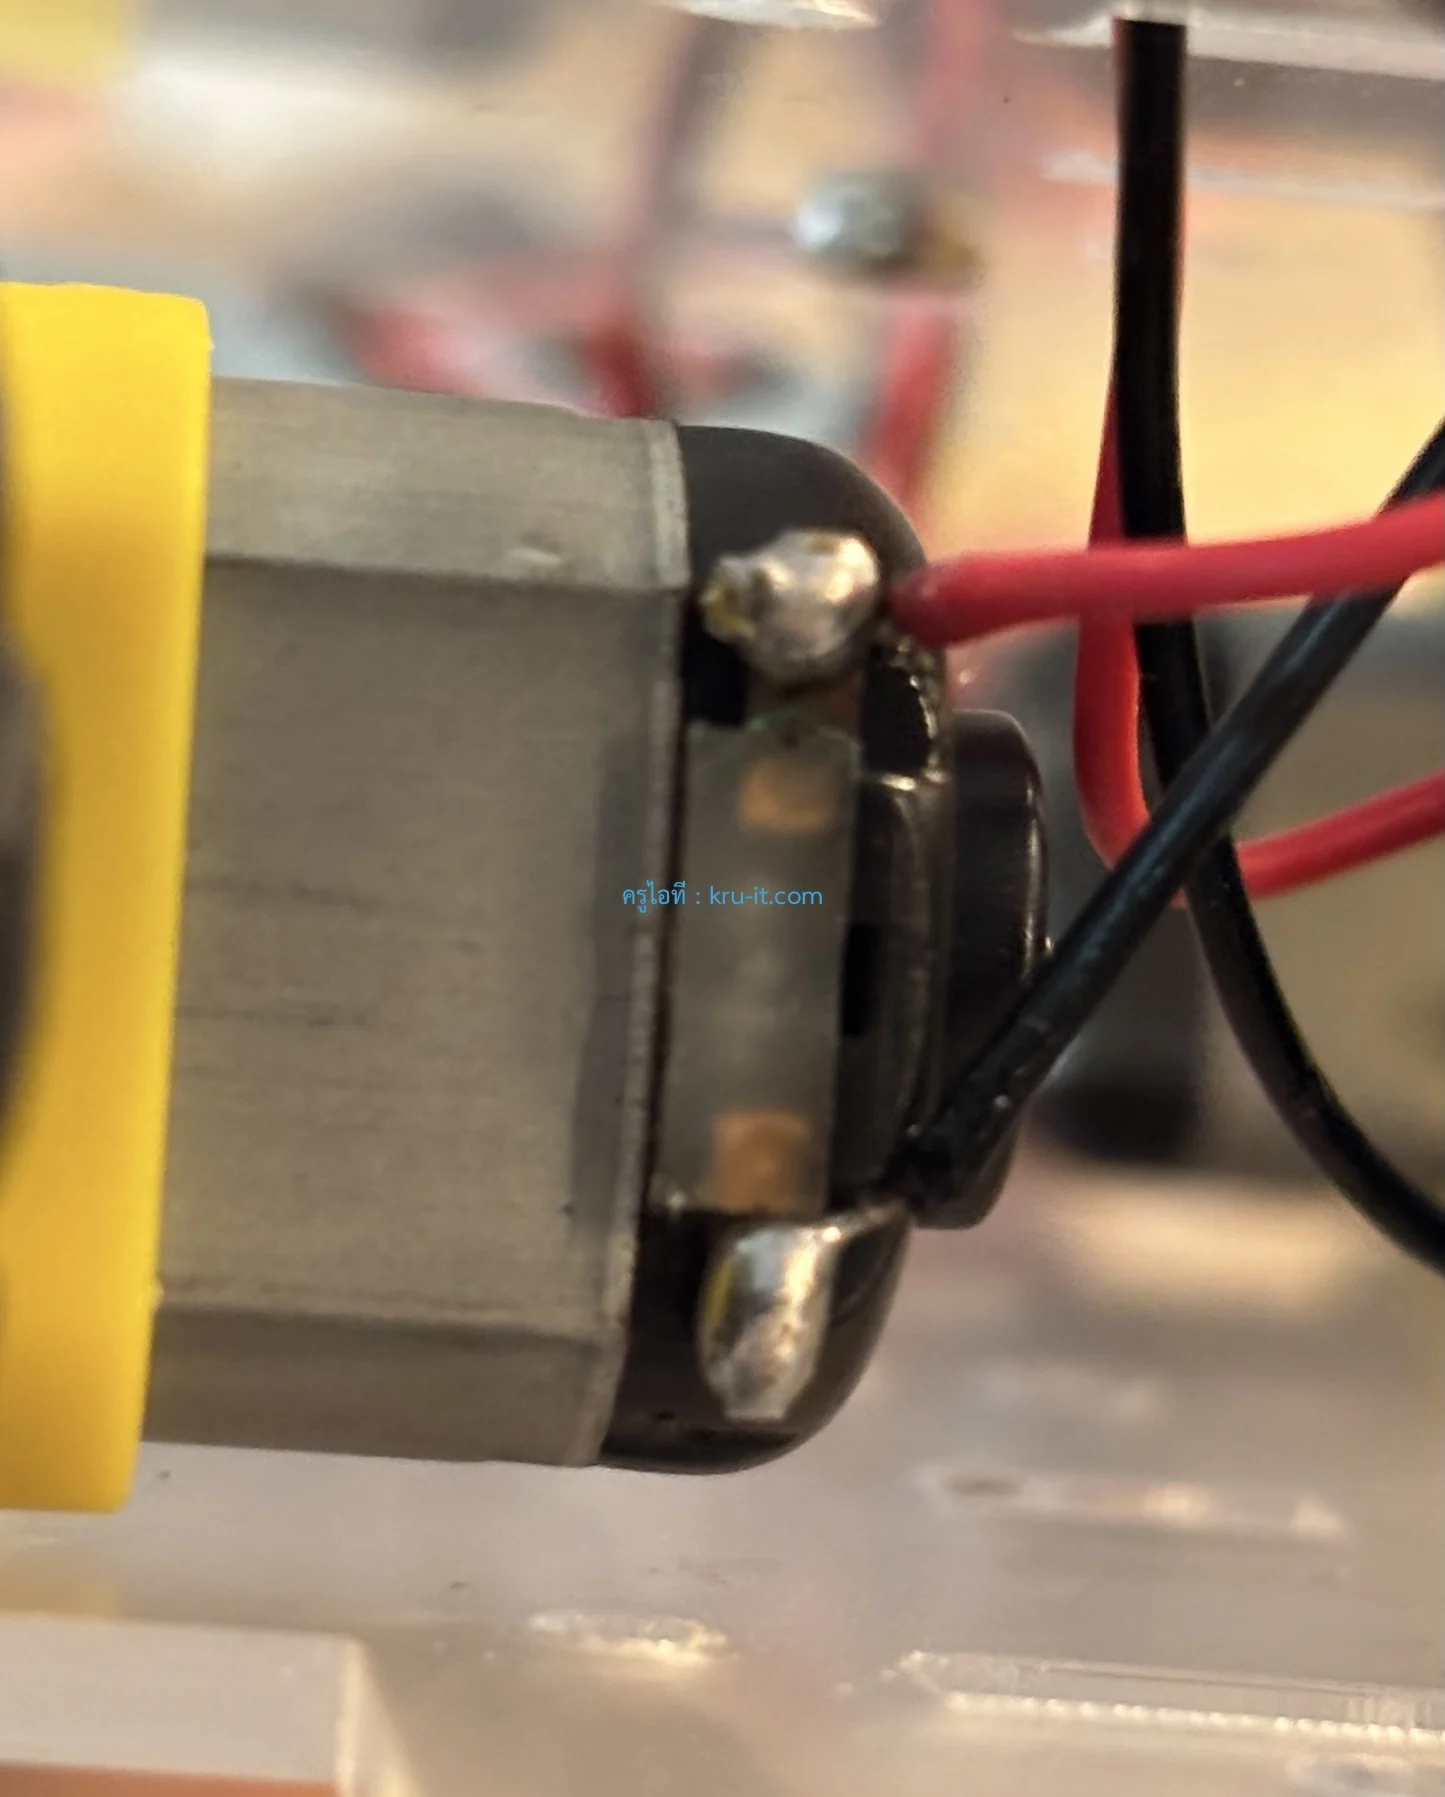
1. ต่อสายไฟชุดมอเตอร์เกียร์เหลือง (TT Motor) ให้เรียบร้อยทั้ง 4 ชุด (ขั้นตอนนี้ครูควรดำเนินการให้นักเรียน)
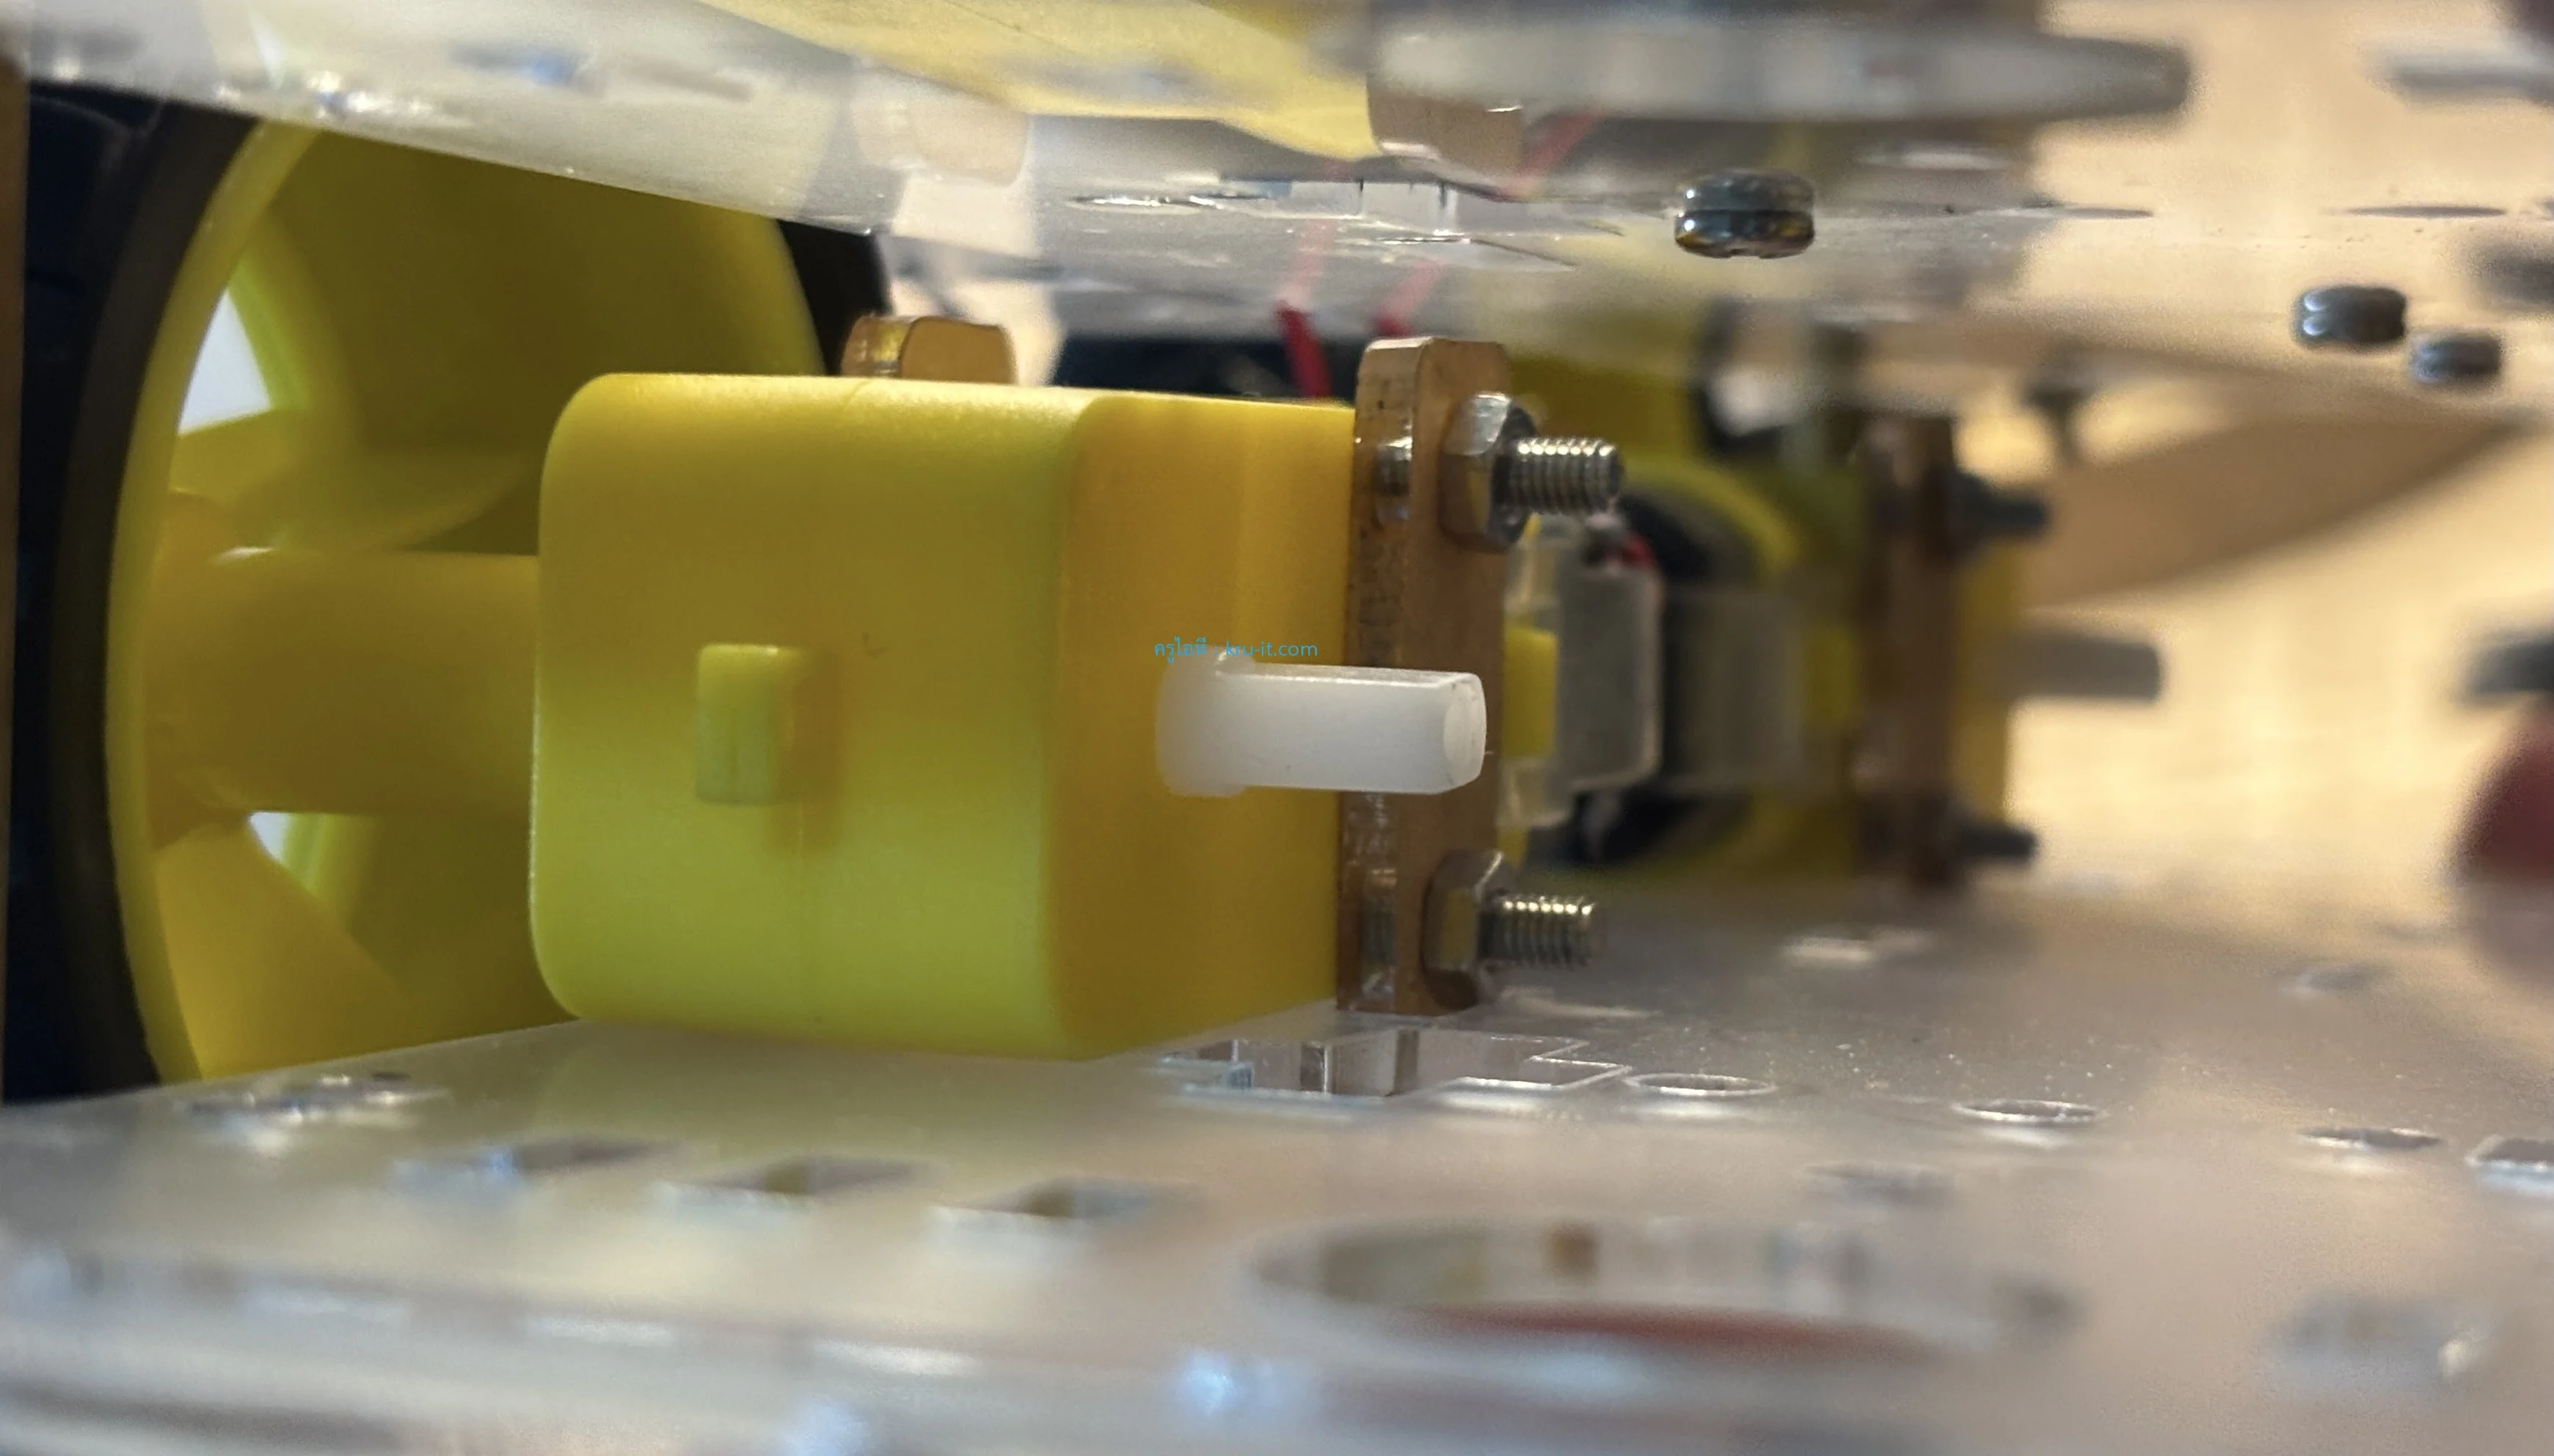
2. ประกอบชุดมอเตอร์เกียร์เหลือง (TT Motor) เข้ากับโครงรถชิ้นที่ 1 ให้ครบทั้ง 4 ชุด
3. นำโครงรถอีกชิ้นหนึ่งมาติดตั้งบอร์ด NodeMCU Base Ver 1.0, L298N Motor Drive Module และรางถ่านให้พอเหมาะกับโครงรถ
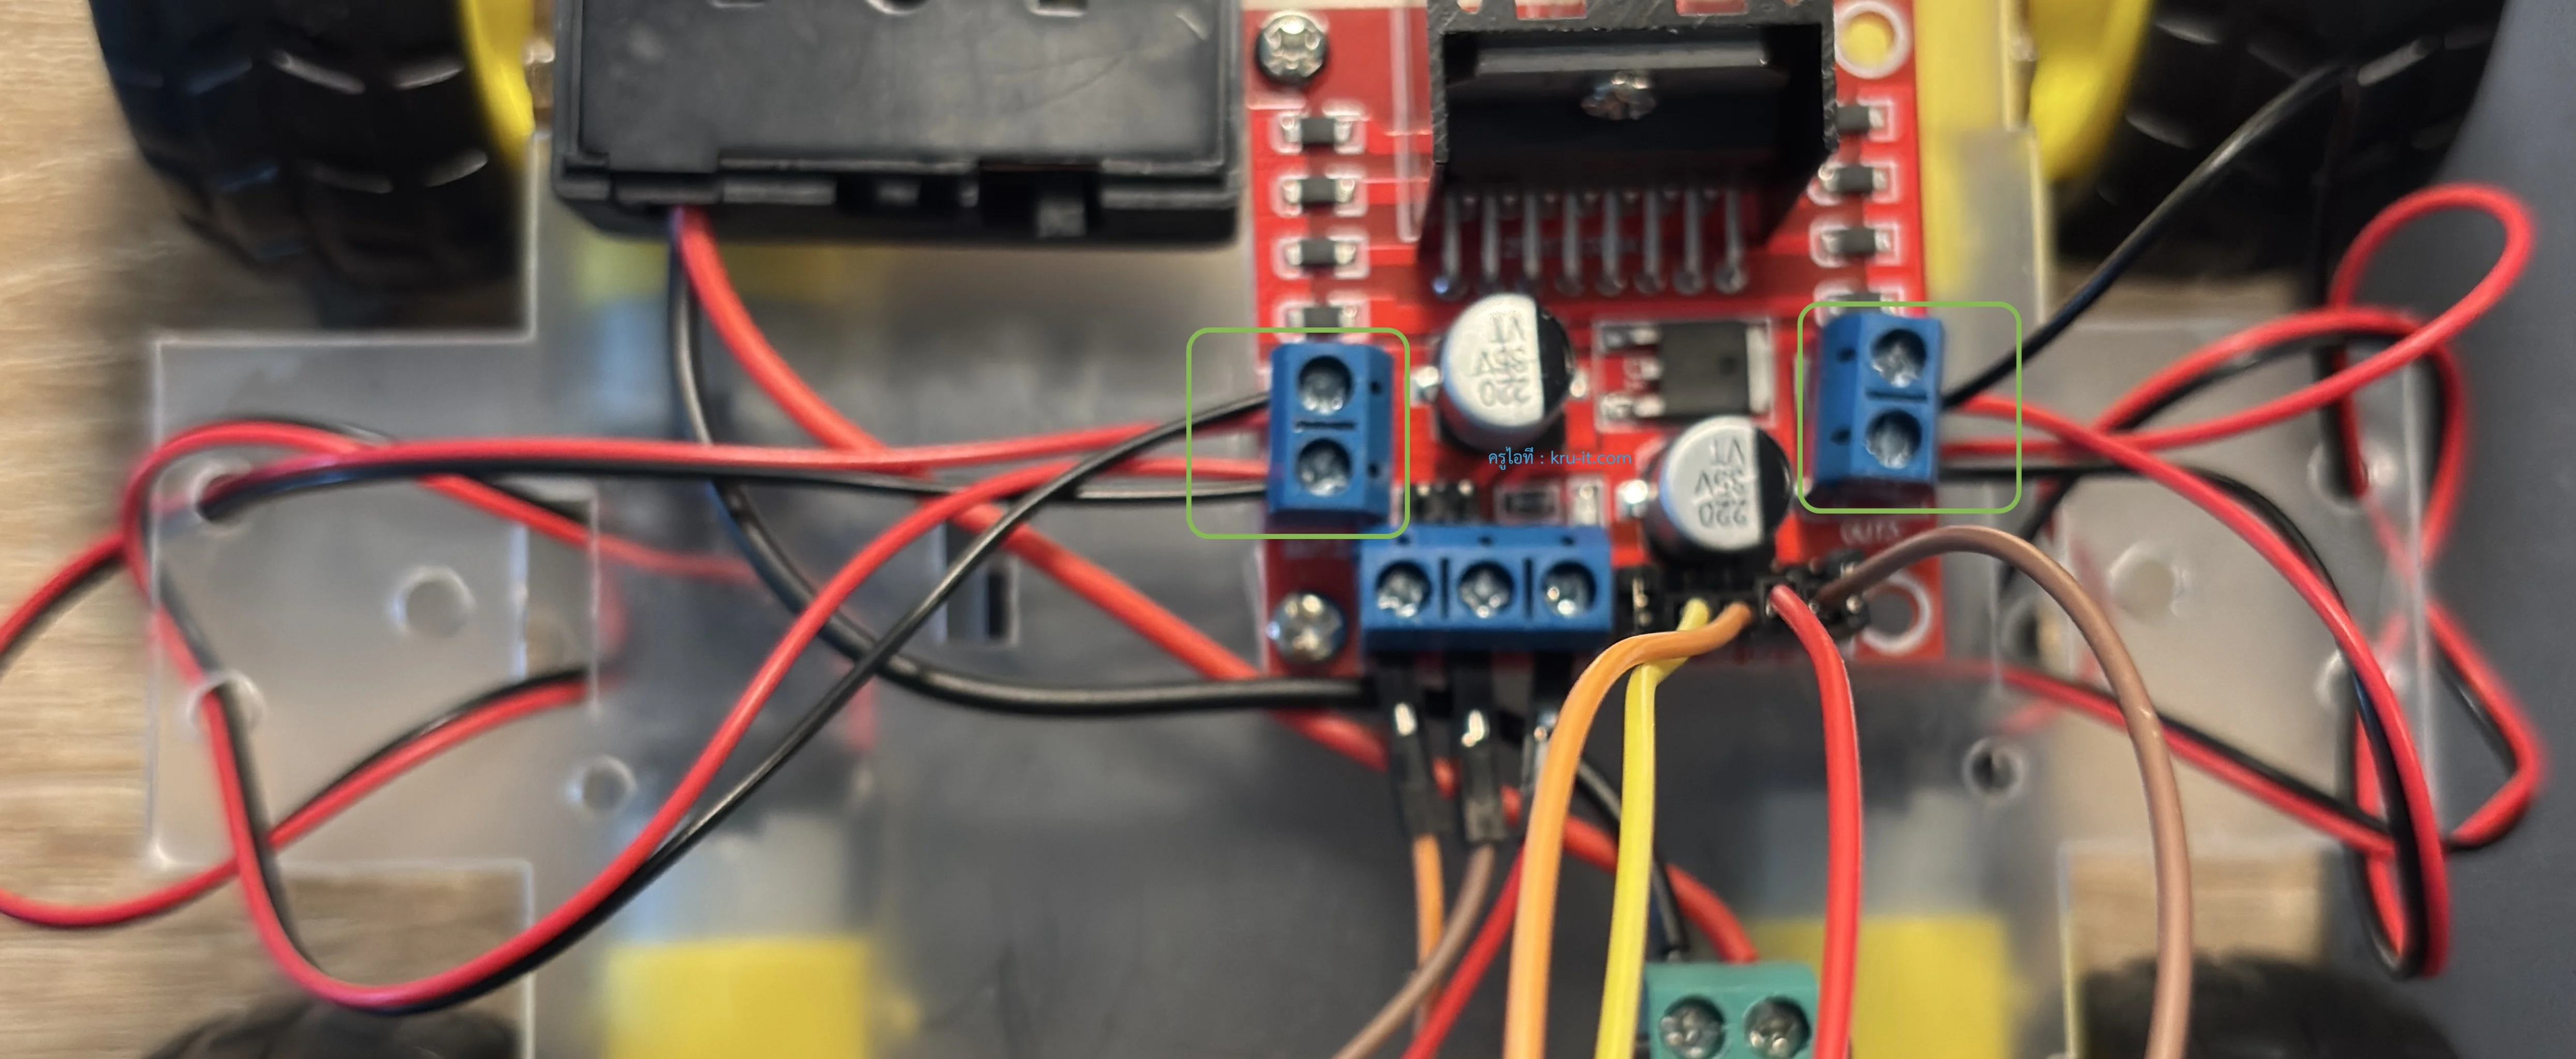
4. นำสายไฟชุดมอเตอร์เกียร์เหลือง (TT Motor) ทั้ง 4 ชุด ต่อเข้ากับบอร์ด L298N Motor Drive Module
5. ต่อสายไฟในส่วนของ Power Terminal Block (บล็อกเทอร์มินอลต่อสายไฟเลี้ยง) ของบอร์ด L298N Motor Drive Module ให้ครบ 3 เส้น ในตัวอย่างใช้สายสีส้ม น้ำตาล และแดง ตามลำดับ โดย
– ช่องซ้ายสุดสายสีส้ม (+12V / Power Input): รับไฟบวกจากแบตเตอรี่ (รองรับไฟ DC 7V – 12V) เพื่อนำไปขับมอเตอร์
– ช่องกลางสายสีน้ำตาล (GND / Ground): สายดิน / กราวด์ ต่อเข้ากับขั้วลบของแบตเตอรี่ และต้องต่อสาย GND ร่วมกับบอร์ดไมโครคอนโทรลเลอร์ (NodeMCU)
– ช่องขวาสุดสายสีแดง (+5V Output): ช่องจ่ายไฟเลี้ยง 5V ออกจากบอร์ด L298N เพื่อเอาไปเลี้ยงบอร์ดควบคุม
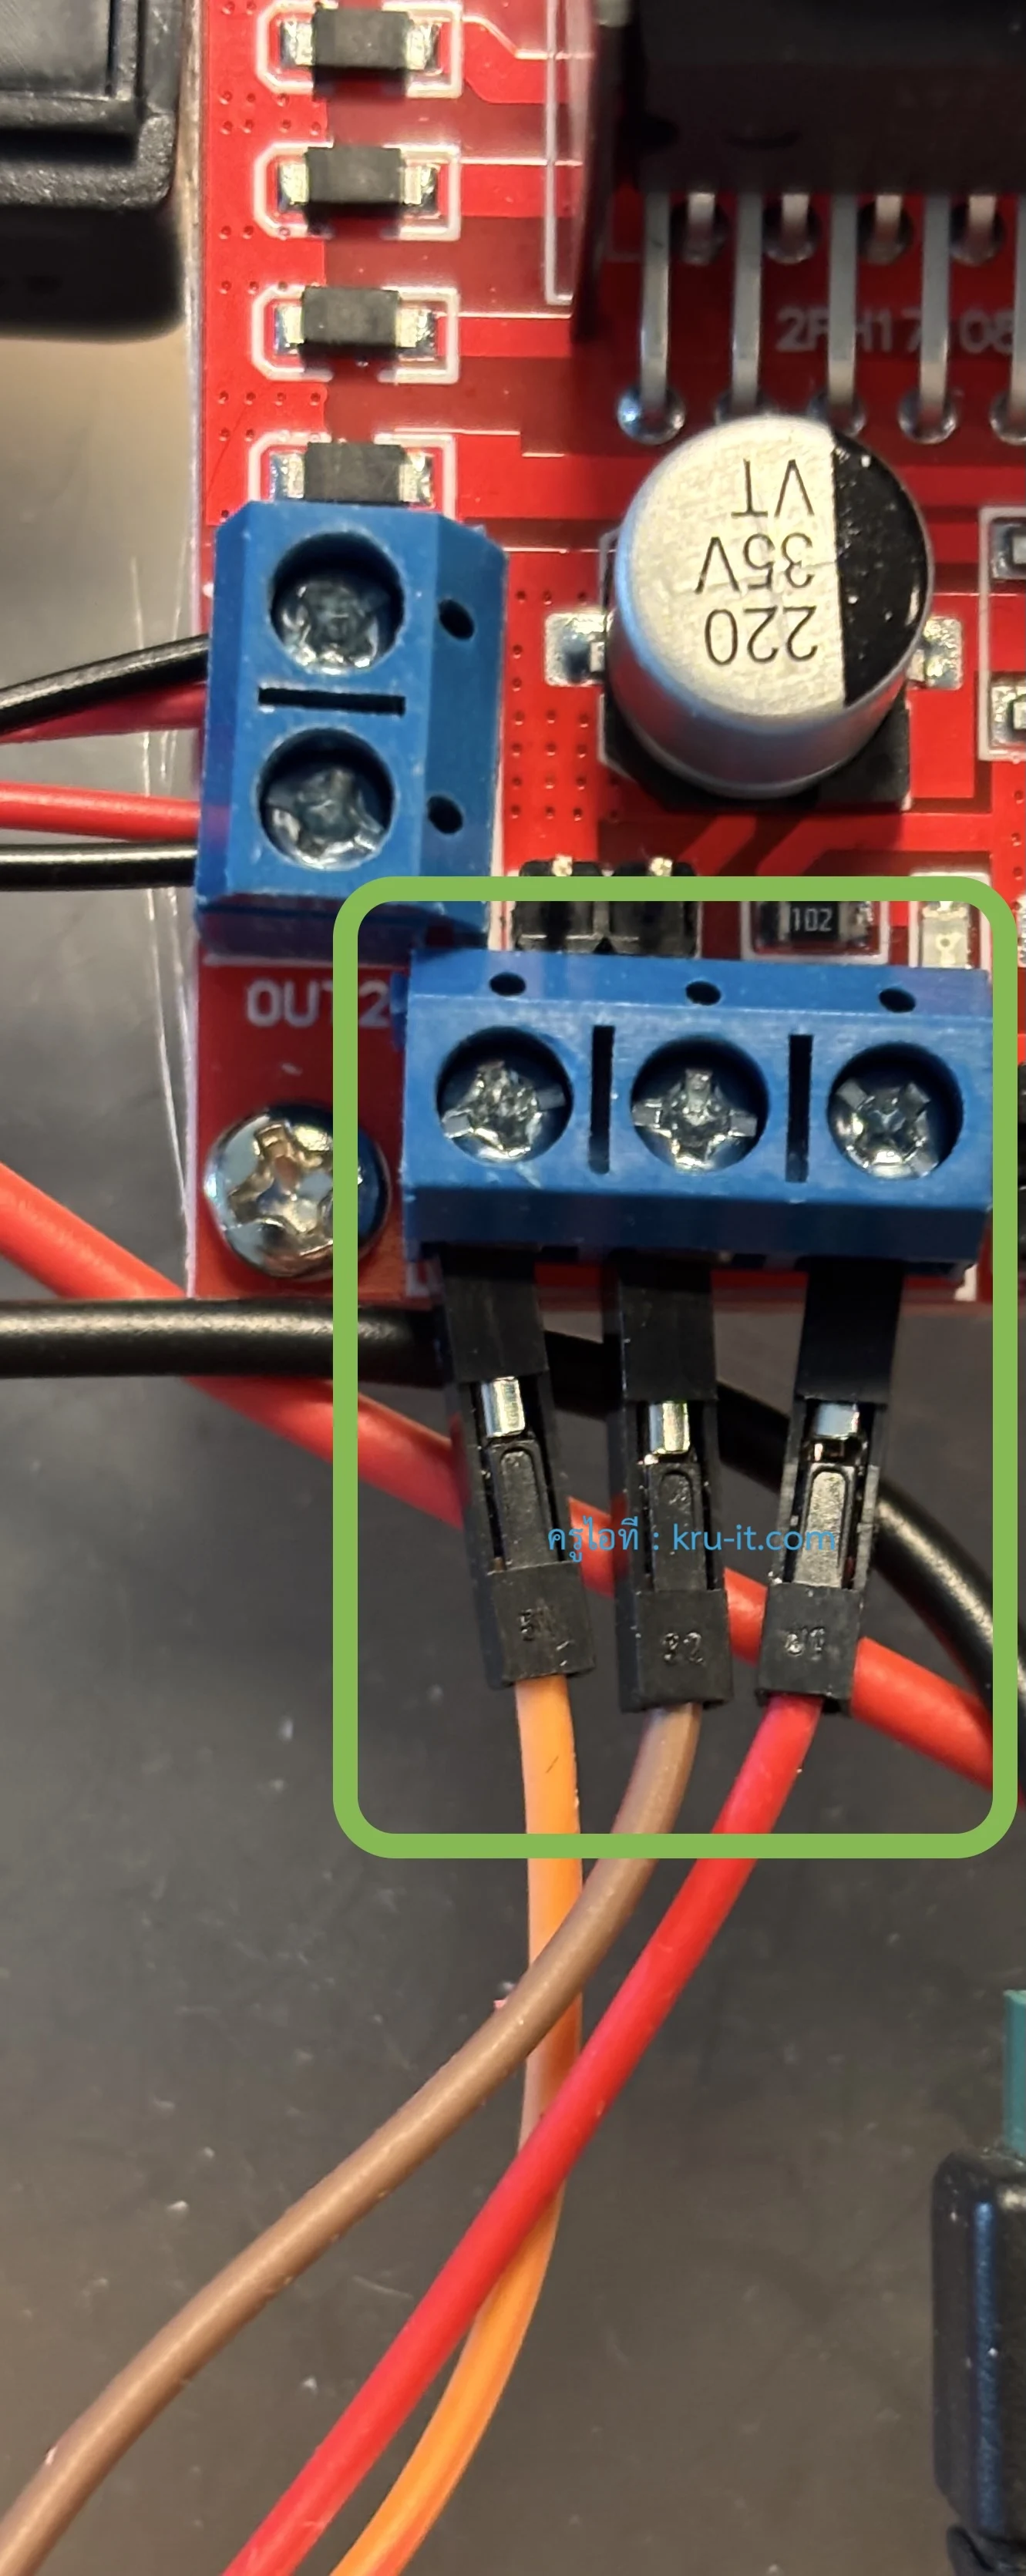
6. นำสายสีส้ม สีน้ำตาล และสายสีแดง จากบอร์ด L298N Motor Drive Module มาต่อเข้ากับ บอร์ด NodeMCU Base Ver 1.0 for ESP8266 NodeMCU UART WIFI IoT ในส่วนของ 5V ตามภาพ
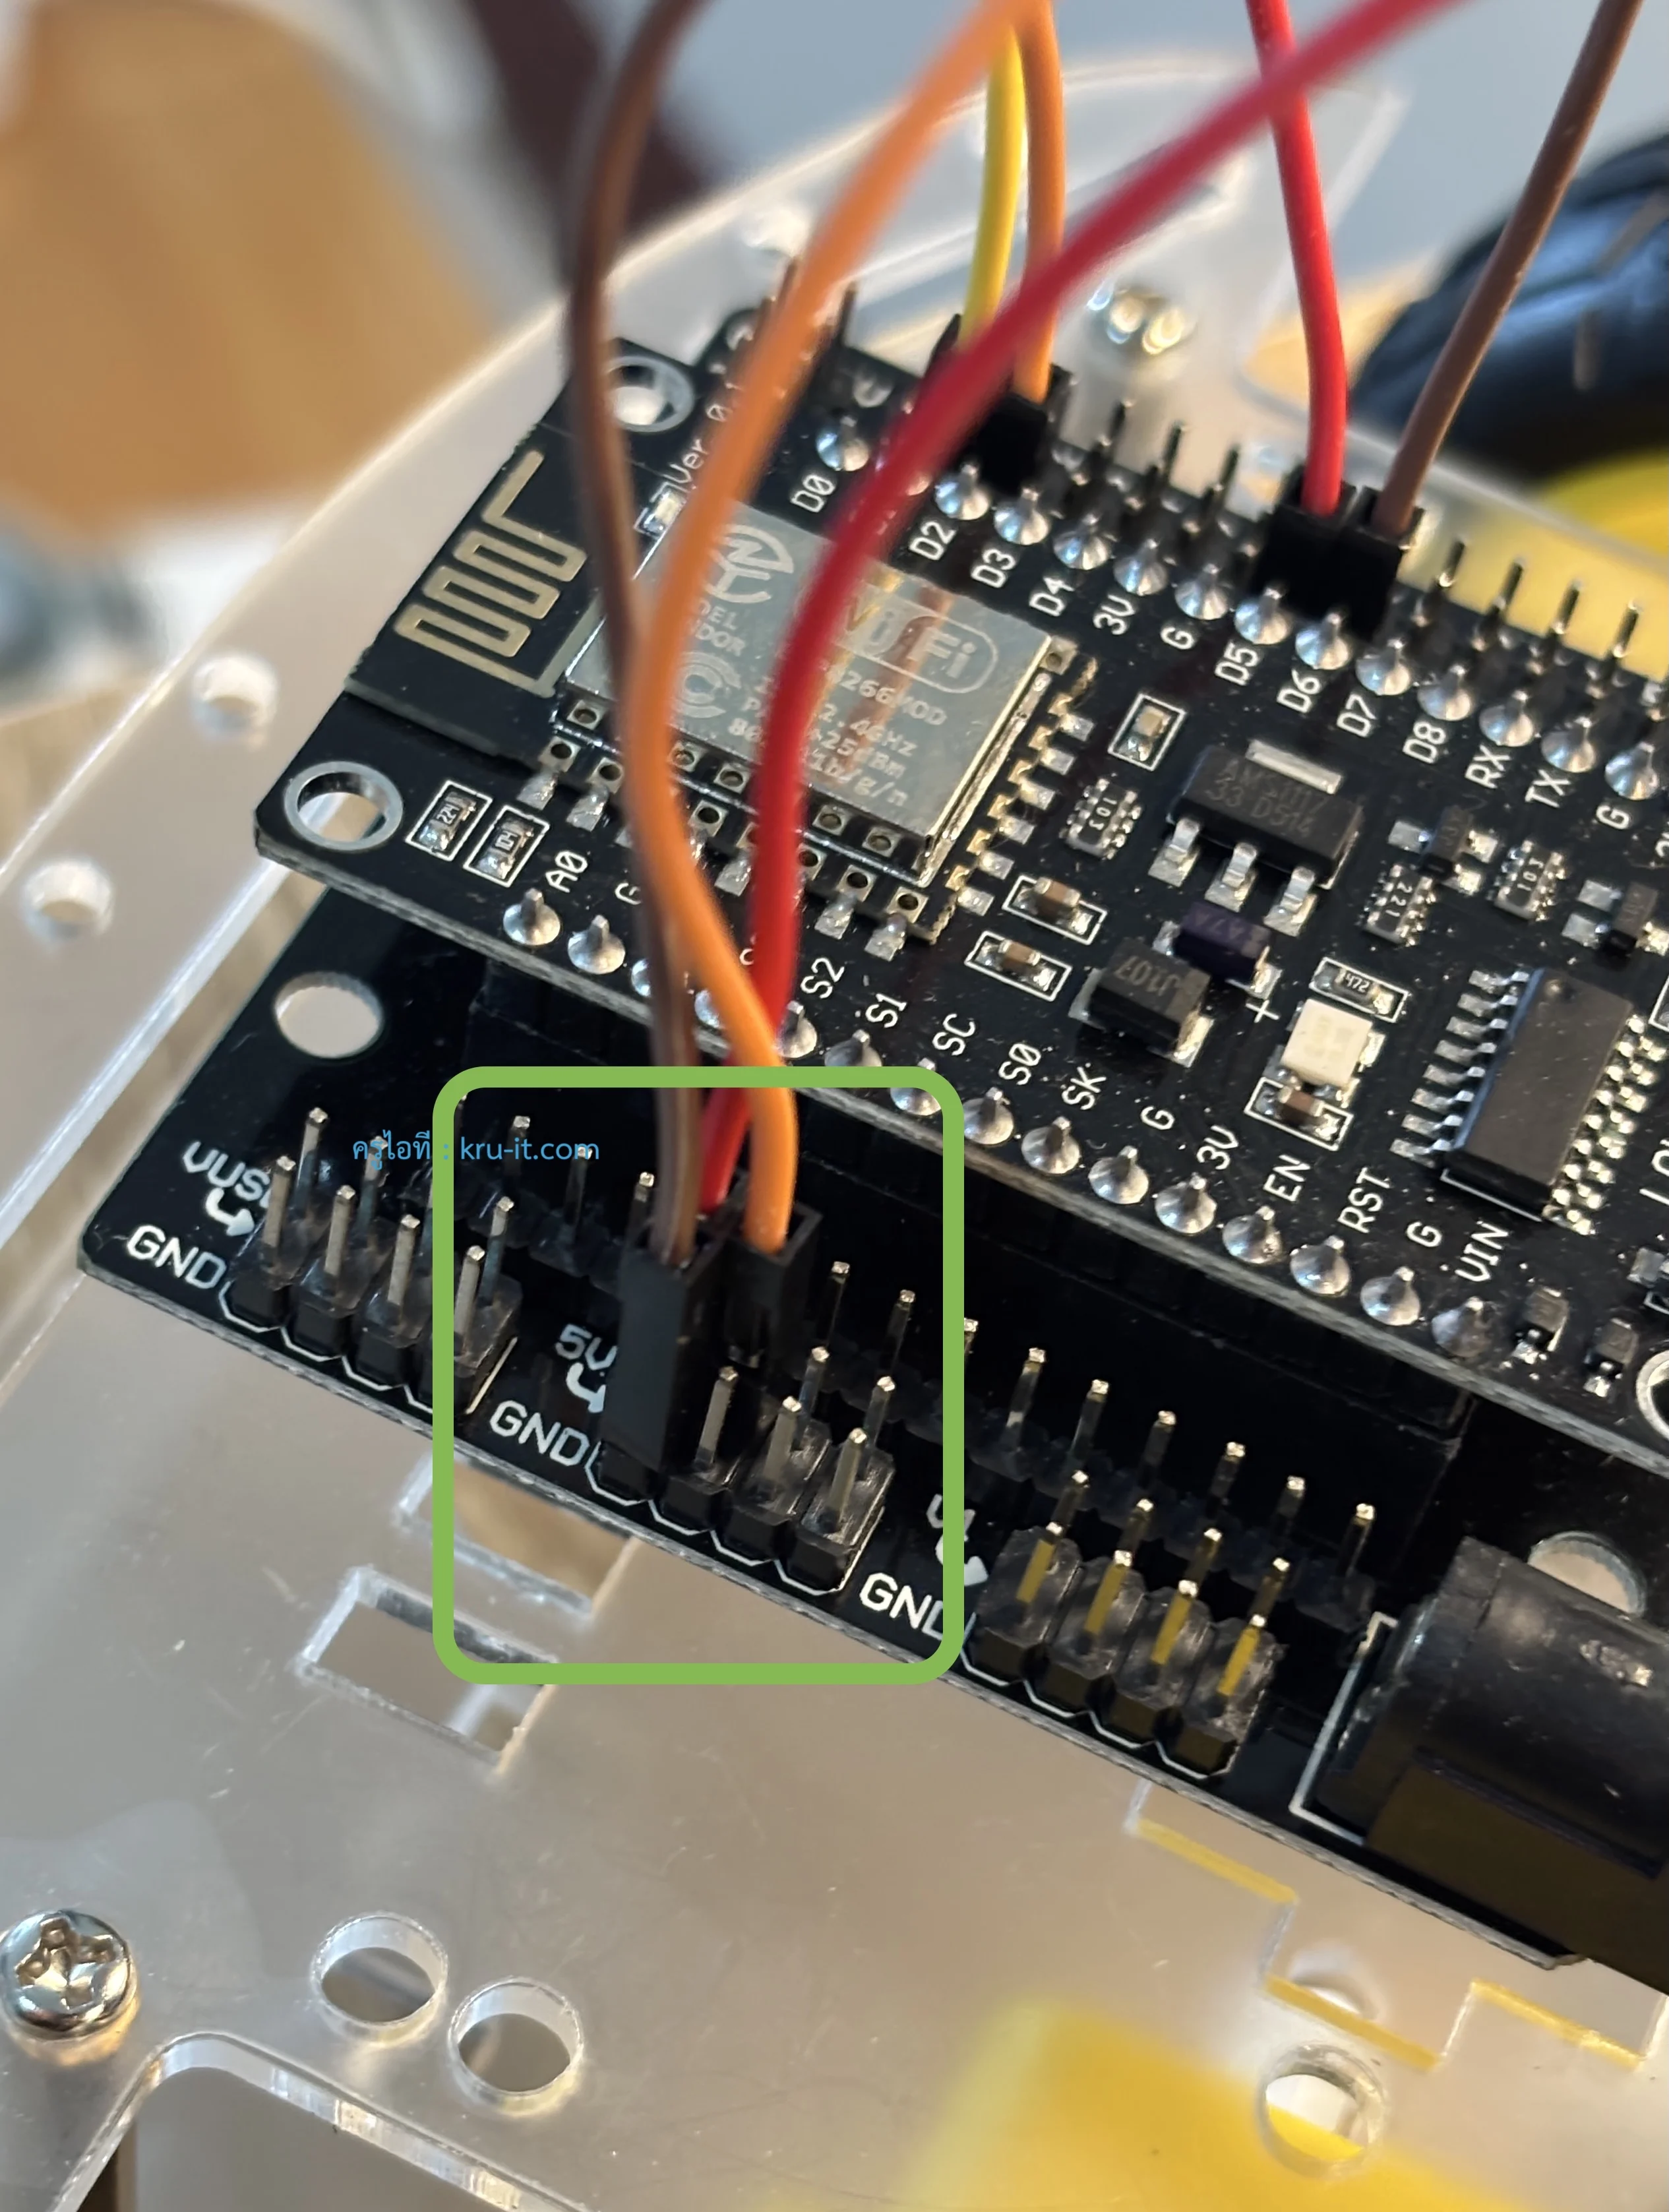
7. ใช้สายไฟ 4 เส้น ต่อเข้ากับช่อง IN1 , IN2 , IN3 , และ IN4 ในบอร์ด L298N Motor Drive Module
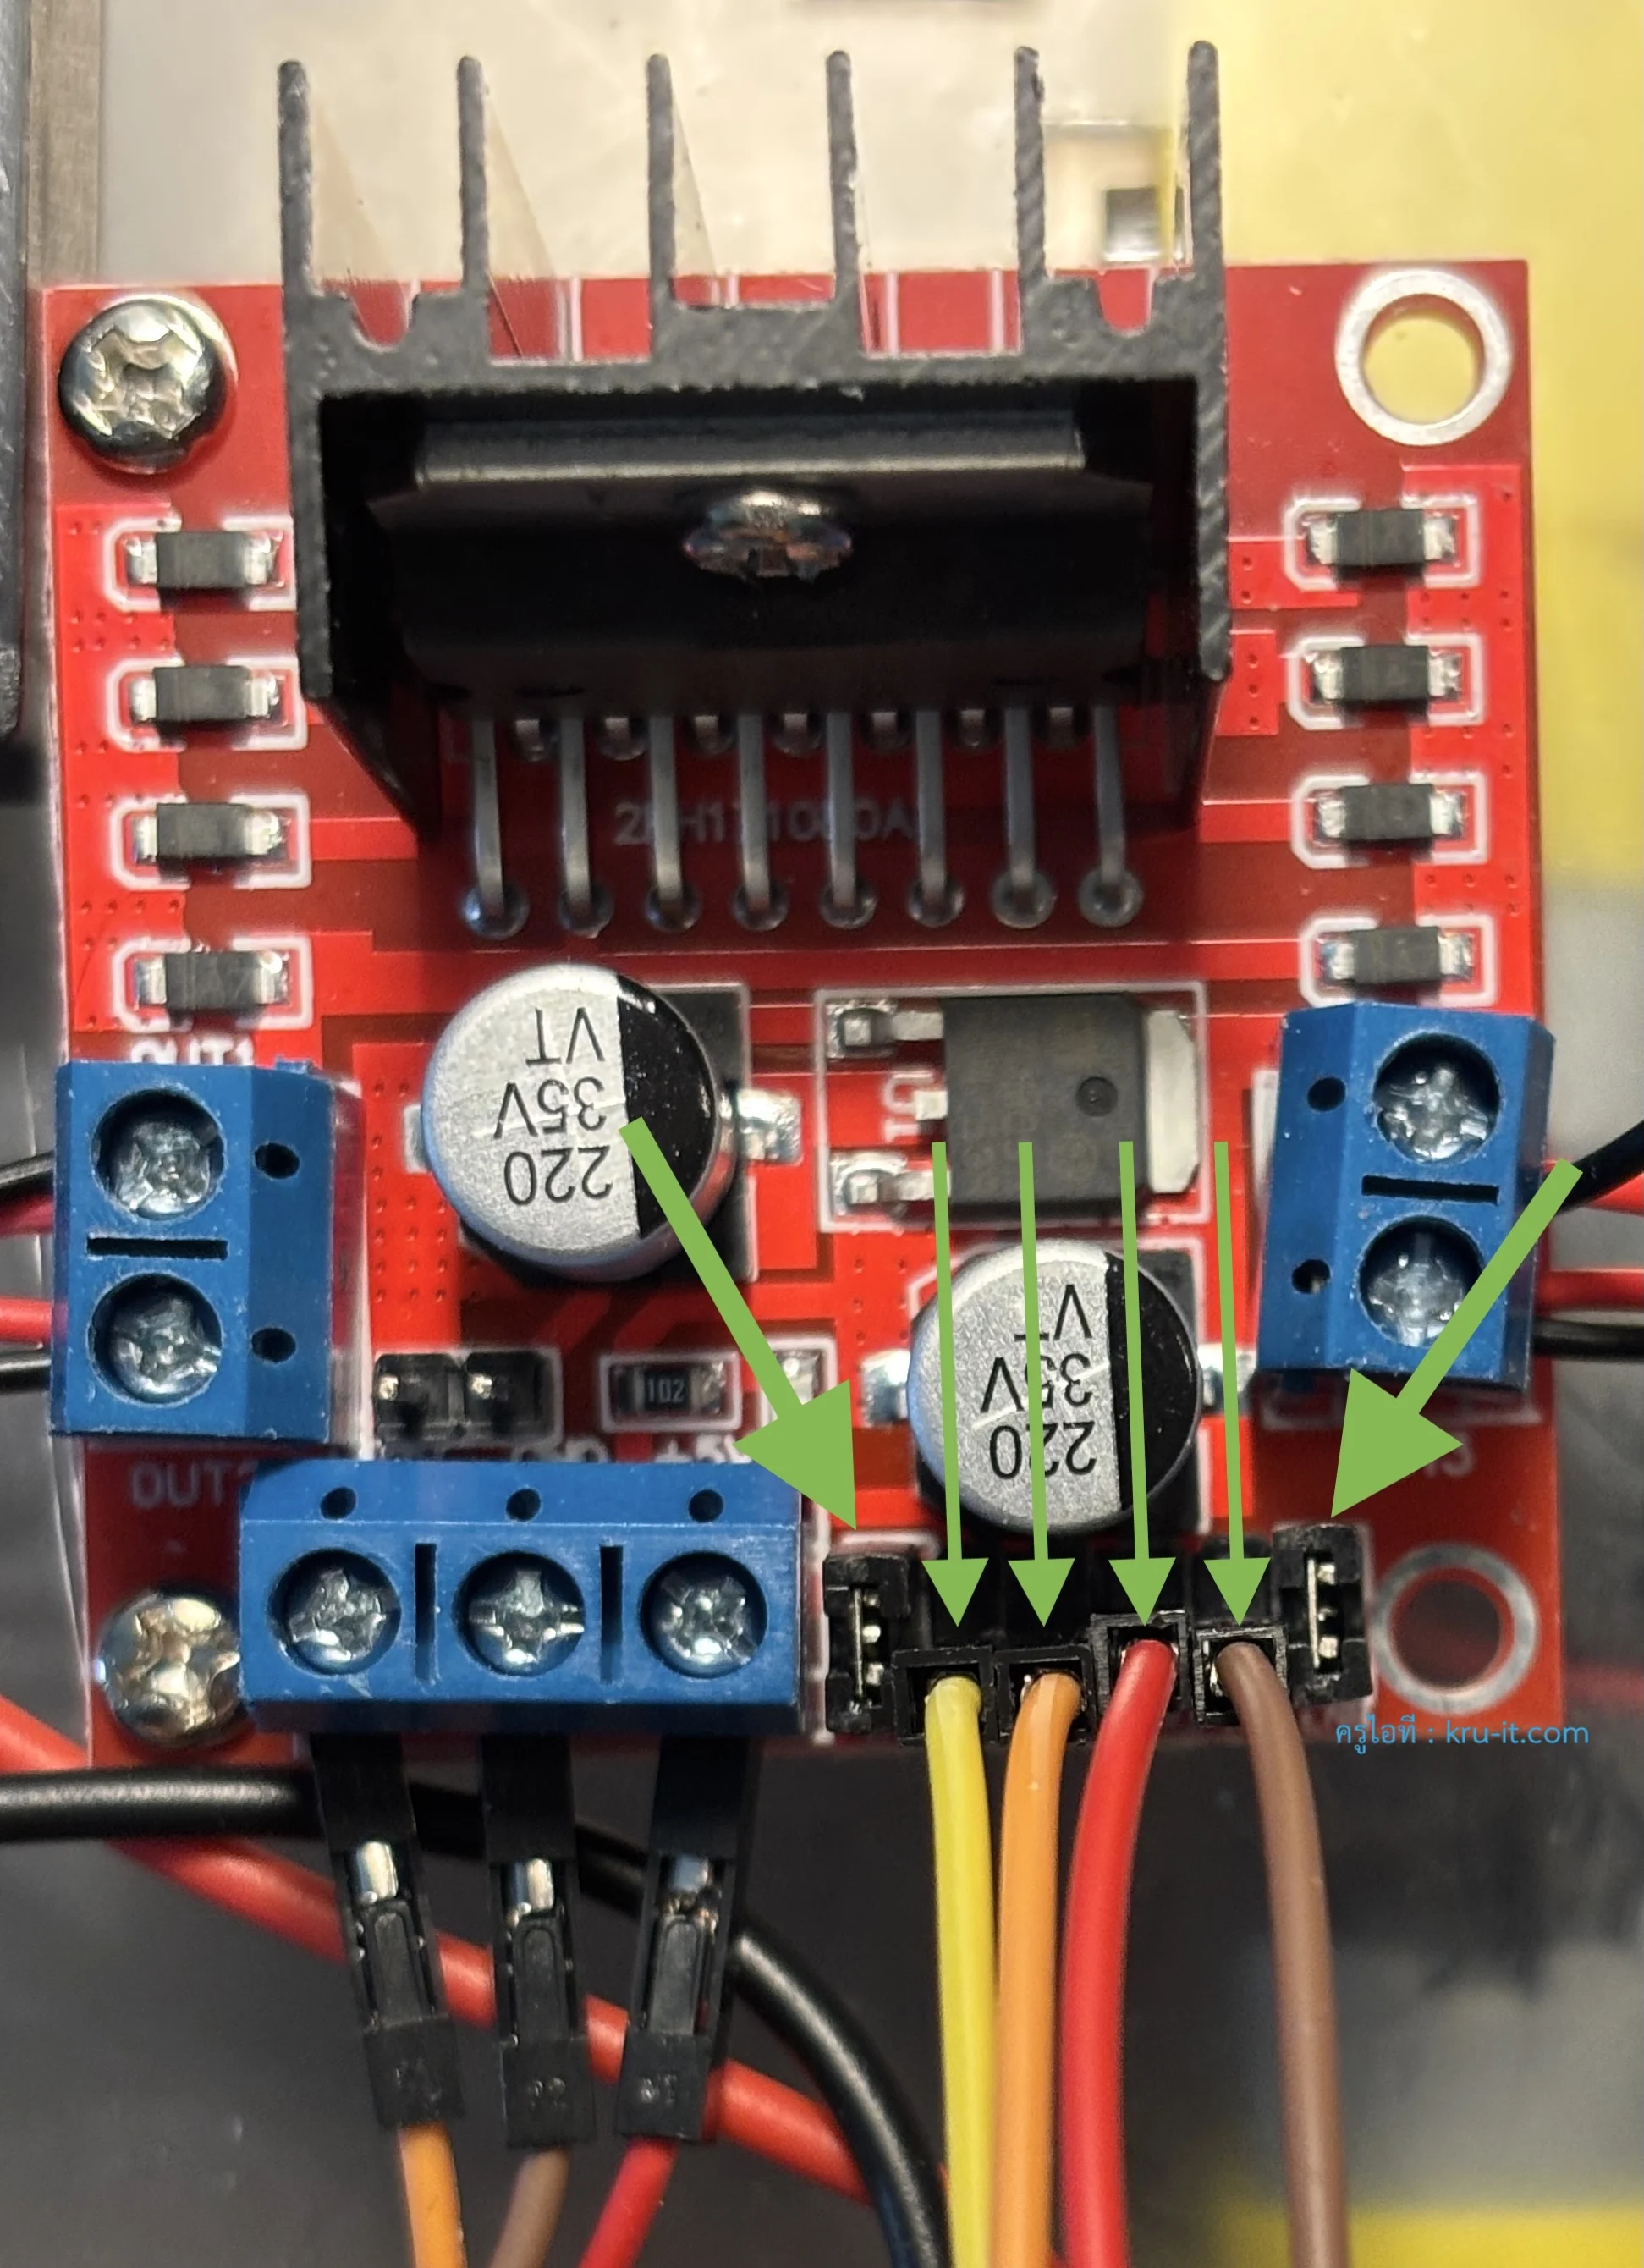
8. นำสายไฟทั้ง 4 เส้นจากบอร์ด L298N Motor Drive Module มาต่อเข้ากับบอร์ด NodeMCU Base Ver 1.0 for ESP8266 NodeMCU UART WIFI IoT โดยต่อ
– IN1 เข้ากับ D2
– IN2 เข้ากับ D3
– IN3 เข้ากับ D7
– IN4 เข้ากับ D8
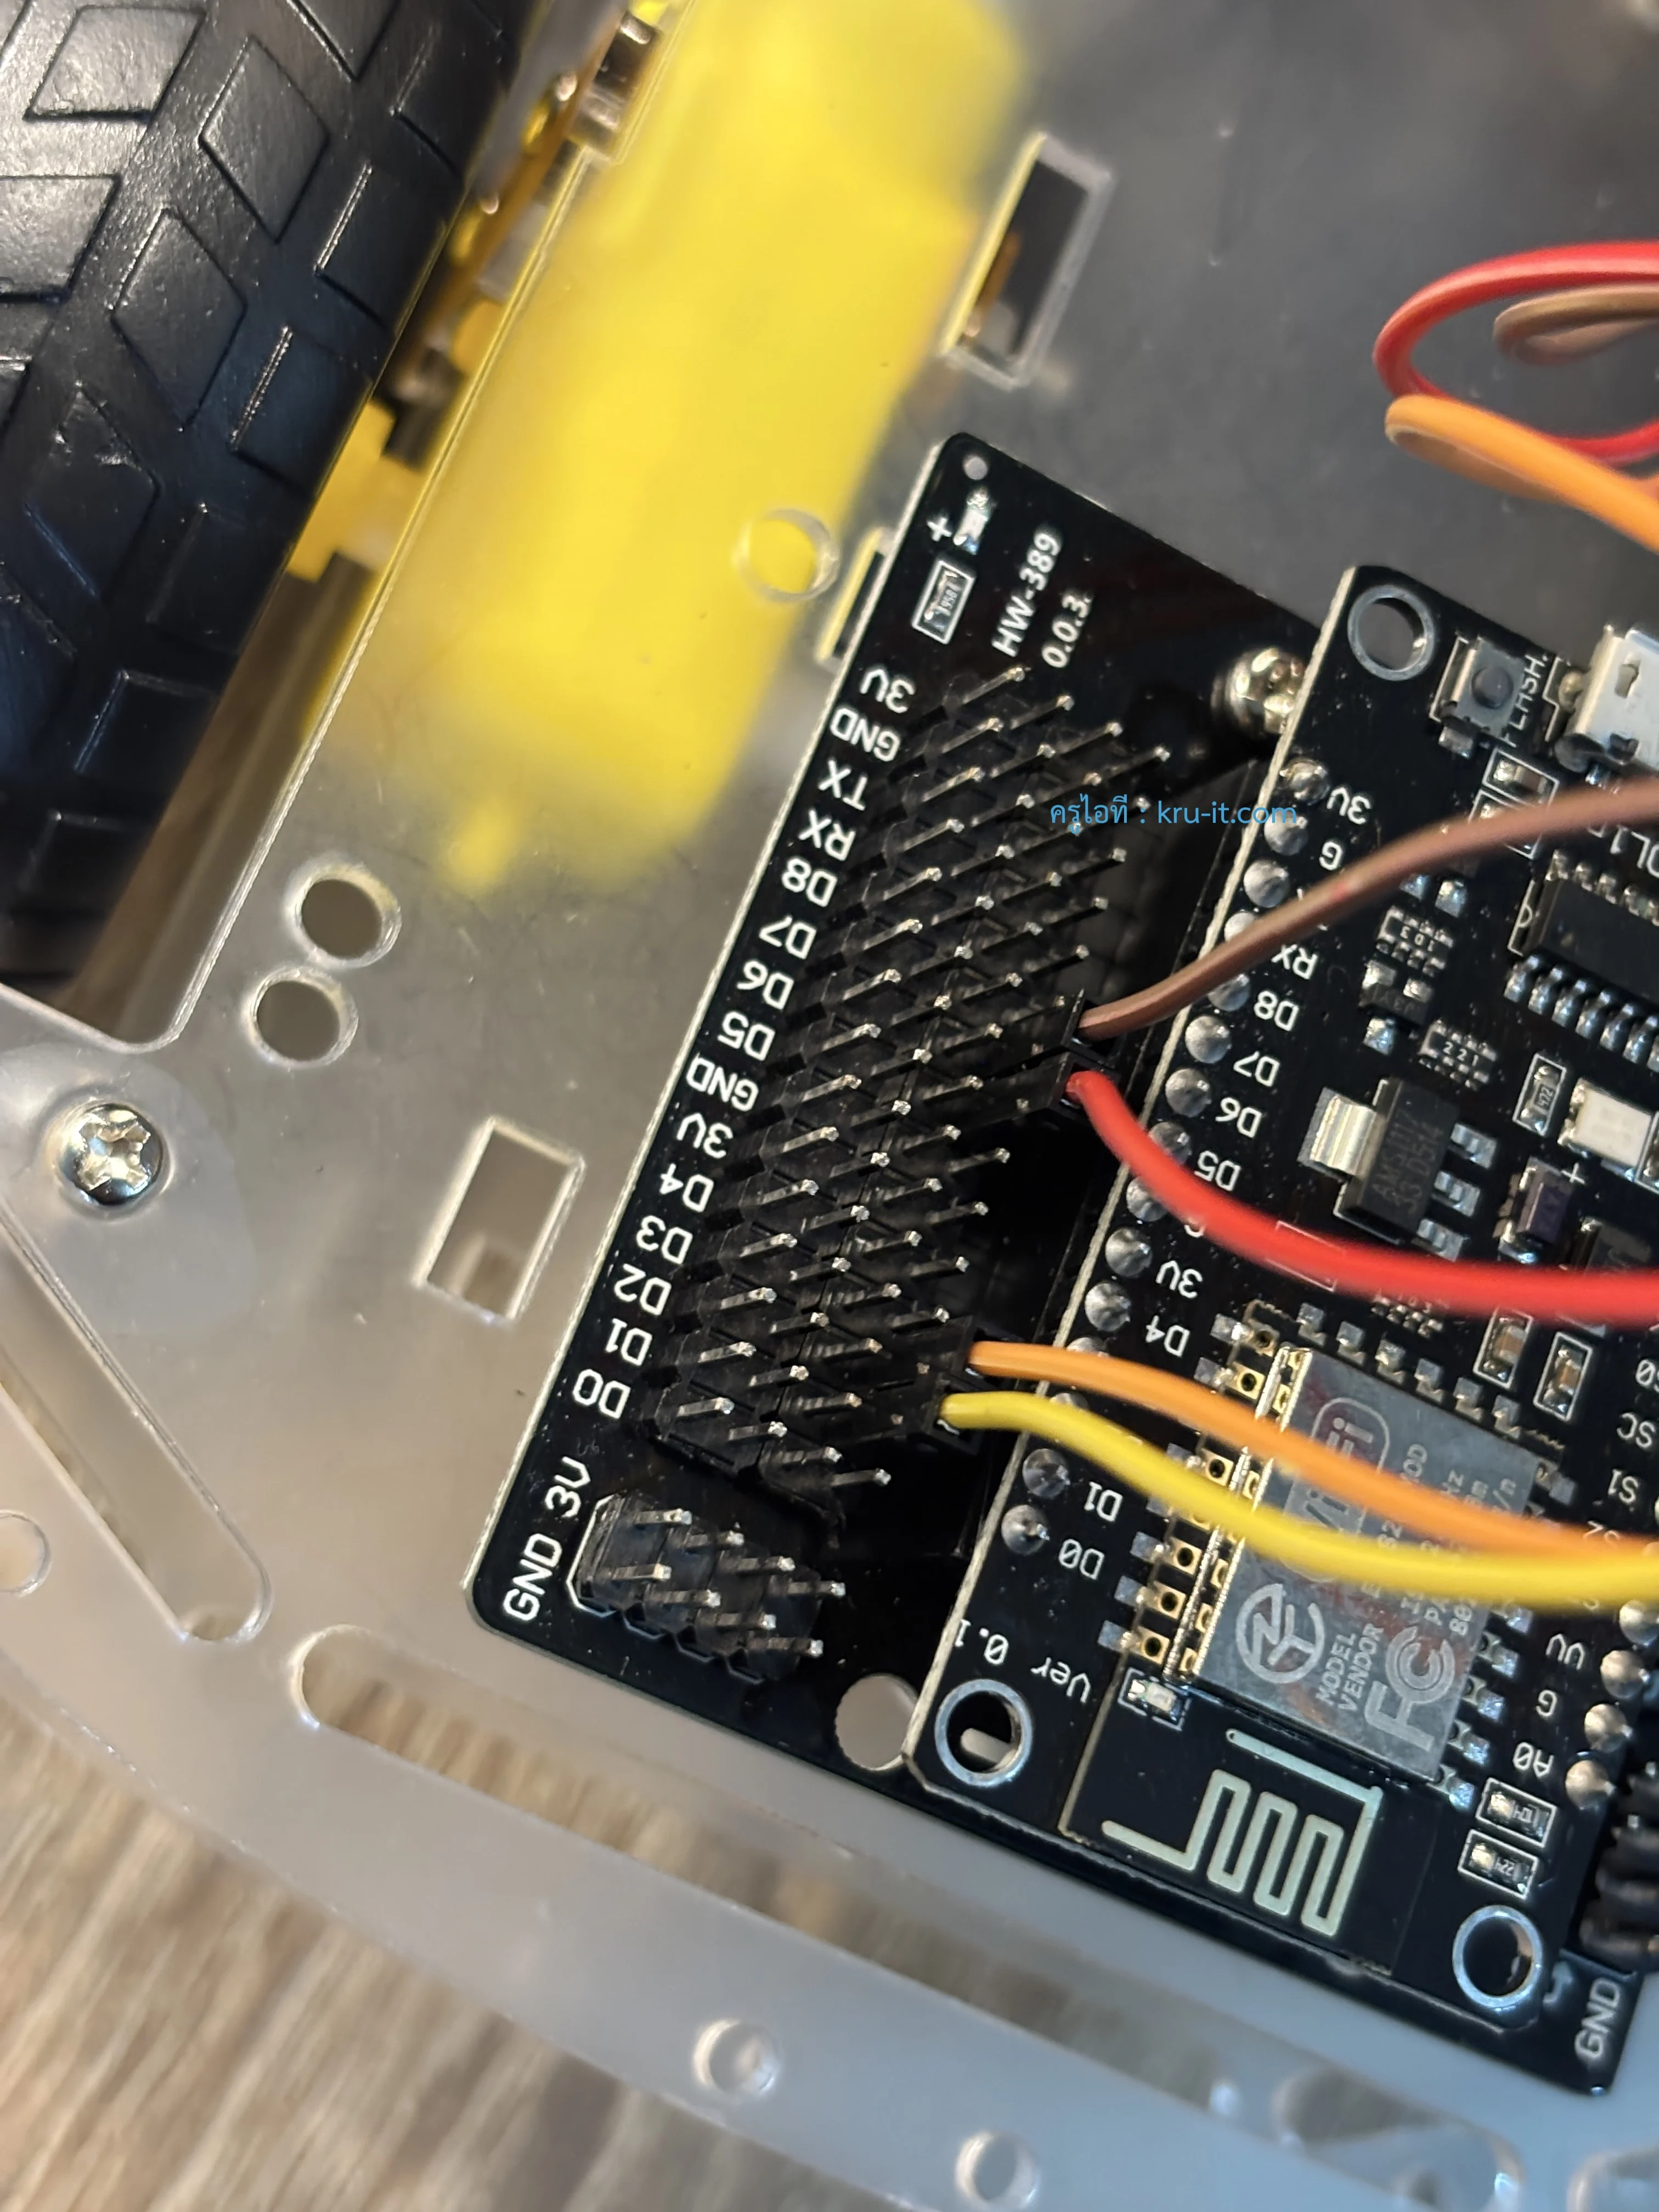
9. ต่อบอร์ด NodeMCU ESP8266 V3 CH340 Lua WIFI ESP8266-12E เข้ากับบอร์ด NodeMCU Base Ver 1.0 for ESP8266 NodeMCU UART WIFI IoT
10. ติดต้อเข้ากับชุดมอเตอร์เกียร์เหลือง (TT Motor)
11. ต่อสาย Micro USB Type B to Type A เข้ากับบอร์ด NodeMCU ESP8266 V3 CH340 Lua WIFI ESP8266-12E และคอมพิวเตอร์
*12. เตรียมคอมพิวเตอร์ให้พร้อม ถ้าในกรณีใช้ macOS จำเป็นต้องติดตั้ง Rosetta 2 ก่อน โดยมีขั้นตอนคือ เปิดแอป Terminal บน Mac (กด Cmd + Spacebar พิมพ์ว่า Terminal แล้วกด Enter) เสร็จแล้วพิมพ์คำสั่ง softwareupdate –install-rosetta –agree-to-license รอให้กระบวนการติดตั้งเสร็จสมบูรณ์ ปิดโปรแกรม Arduino IDE แล้วเปิดใหม่อีกครั้ง
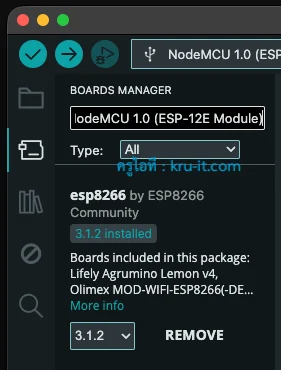
13. ทำให้โปรแกรม Arduino IDE รู้จักกับอุปกรณ์ของเรา โดยไปที่ปุ่ม BOARD MANAGER แล้วพิมพ์ค้นหาว่า “NodeMCU 1.0 (ESP-12E Module)” เมื่อเจอแล้วทำการติดตั้งให้เรียบร้อย
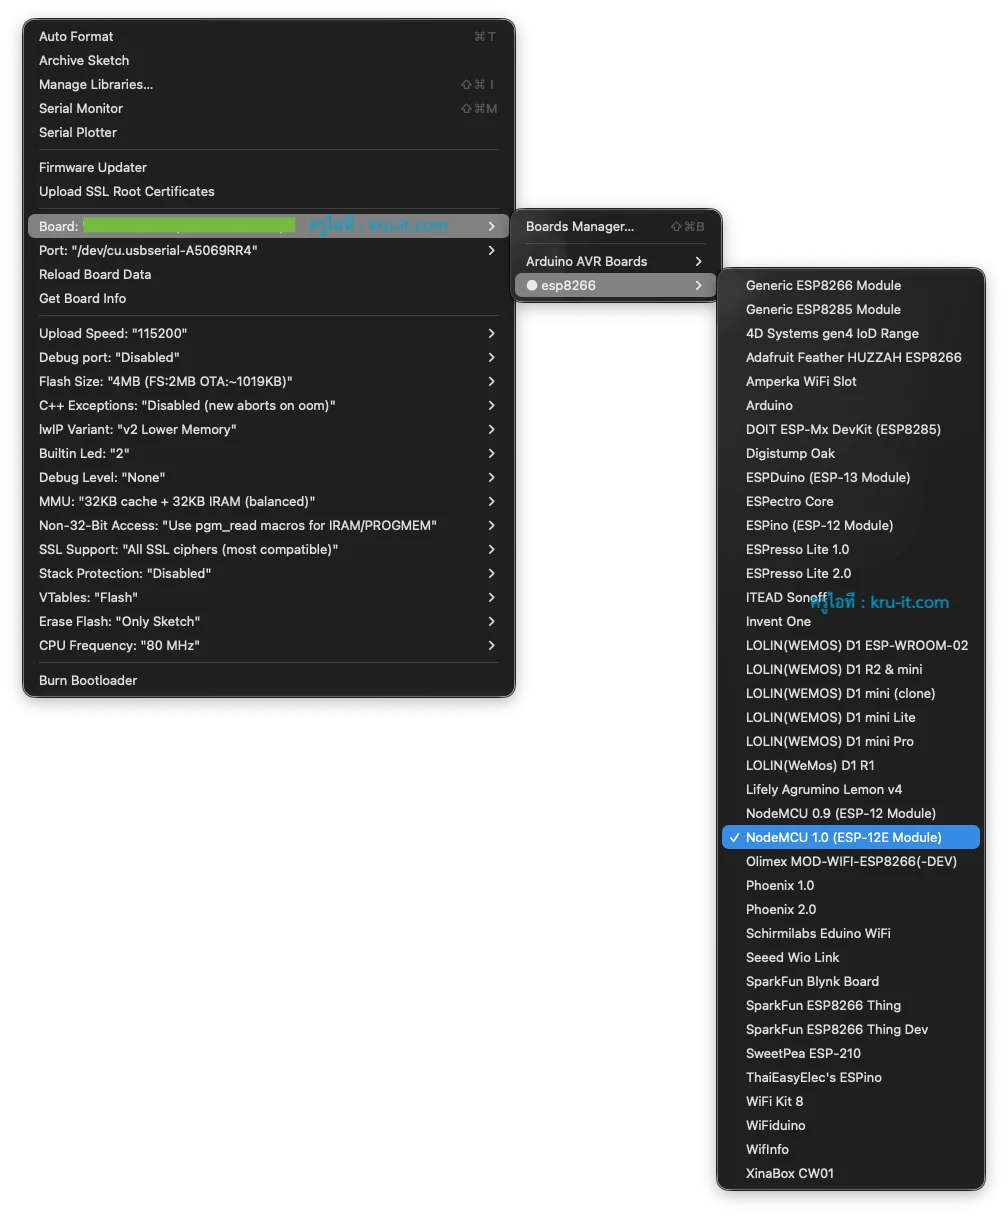
14. ขั้นตอนนี้เราจะทดสอบการหมุนของล้อกัน โดยการเลือกบอร์ด NodeMCU 1.0 ไปที่ Tools > Board: > esp8266 > NodeMCU 1.0
15. เขียนโค้ดตามภาพ เสร็จแล้ว Verify โค้ด (ปุ่มเครื่องหมายถูก) และอัปโหลดโค้ด (ปุ่มลูกศรขวา)
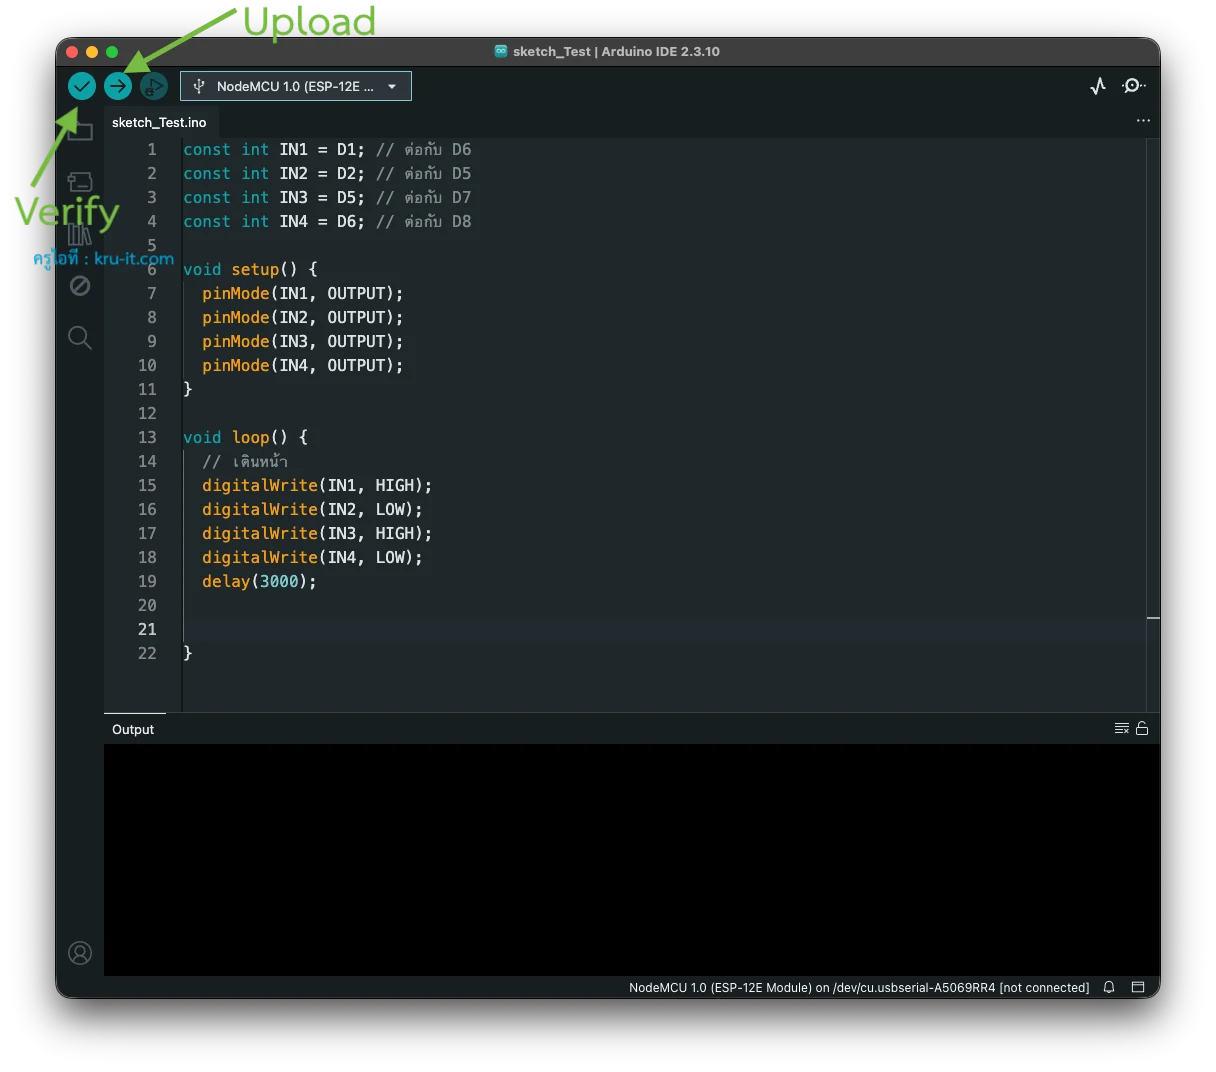
เมื่อเสร็จแล้วล้อของรถเราจะหมุนเดินหน้า ถ้าของนักเรียนล้อหมุนสลับกับ สามารถแก้ไขได้โดยสลับสายไฟที่มาจากมอเตอร์เข้าบอร์ด L298N Motor Drive Module
ภาระงาน : ให้นักเรียนเพิ่มโค้ดให้รถเดินหน้า ถอยหลัง เลี้ยงซ้าย และเลี้ยวขวา

